产品中心
深耕行业十数载,累计服务超过10W+客户,WiFi模组、蓝牙模组、电源模块等产品远销80多个国家和地区,为客户提供专业可靠的IoT模块产品、强大的技术支持和贴心的售后服务保障,产品广泛的应用于智能家居、智能医疗、智能办公、汽车电子及工业控制等领域。
深耕行业十数载,累计服务超过10W+客户,WiFi模组、蓝牙模组、电源模块等产品远销80多个国家和地区,为客户提供专业可靠的IoT模块产品、强大的技术支持和贴心的售后服务保障,产品广泛的应用于智能家居、智能医疗、智能办公、汽车电子及工业控制等领域。
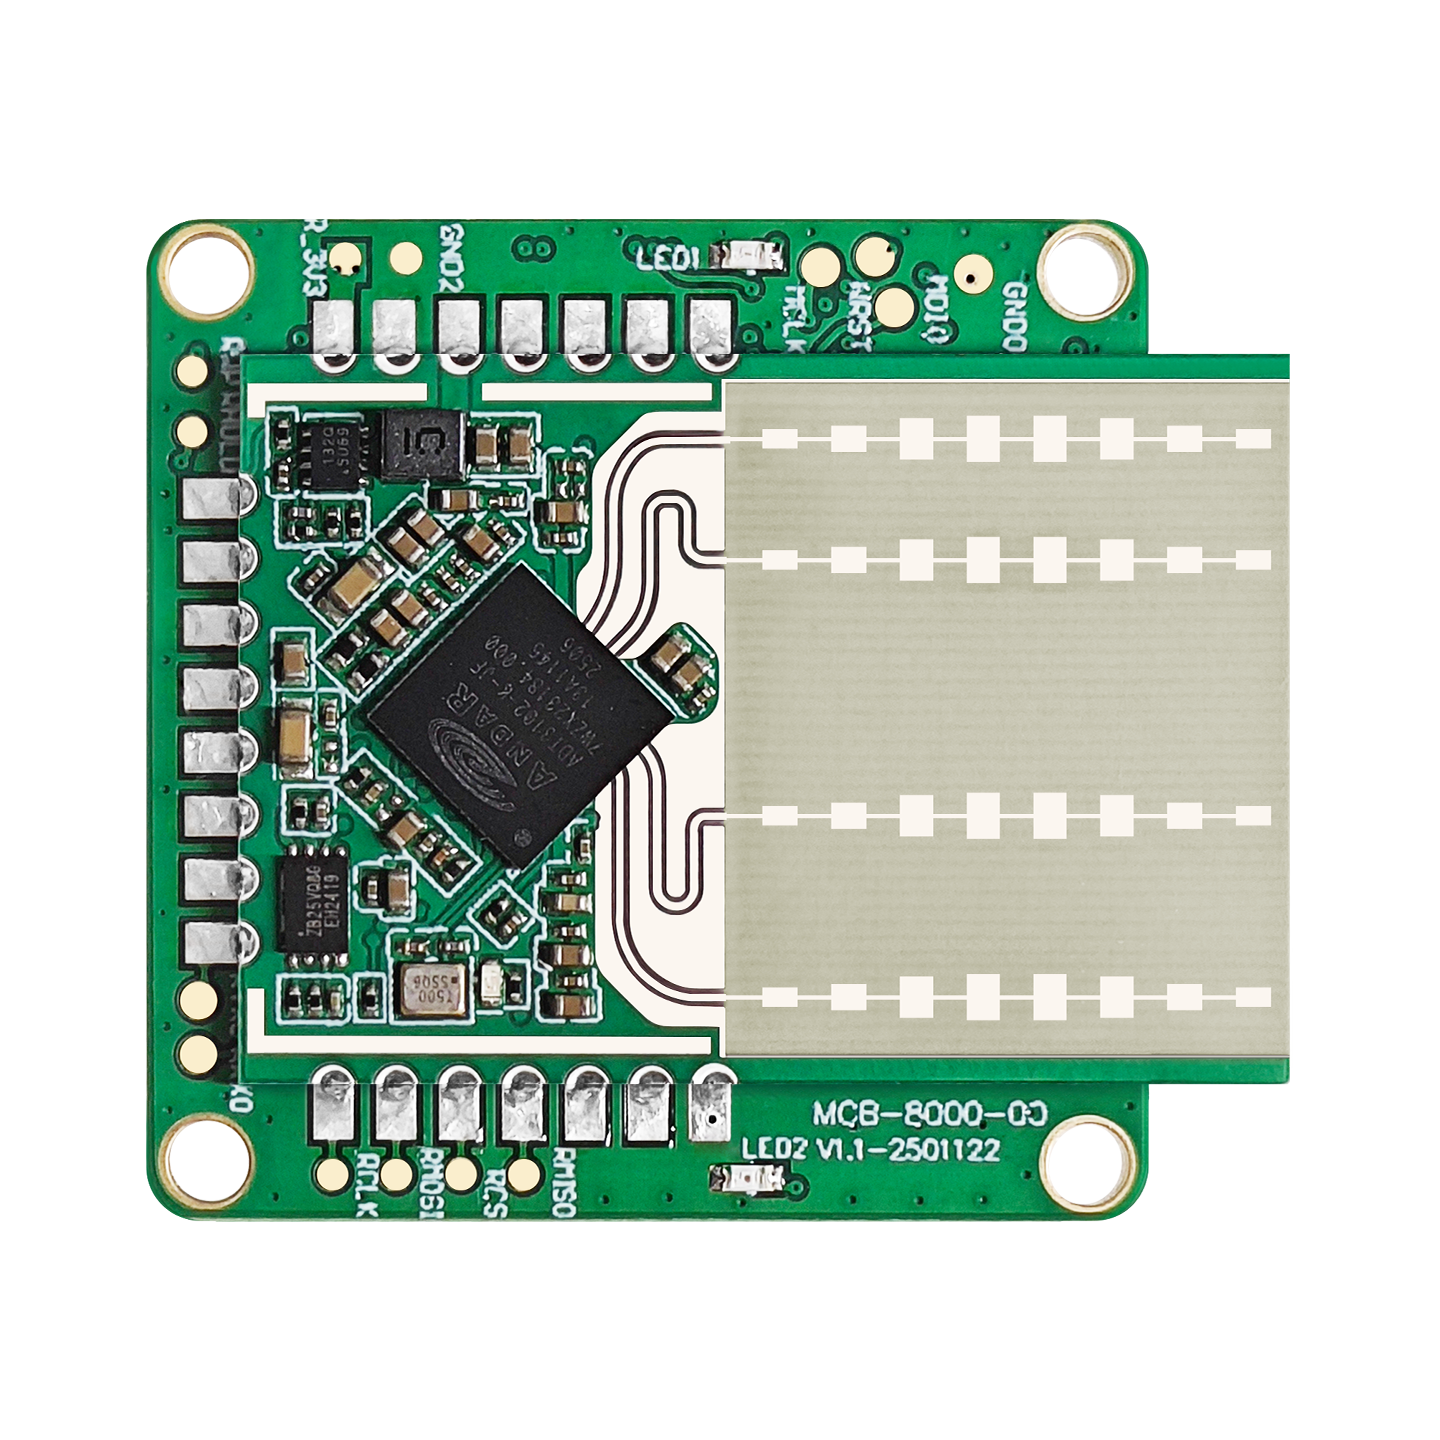

商品简介:HLK-LD8022是海凌科电子推出的低成本高精度盲区检测雷达,集成77~81GHz射频收发系统与车规级MCU,基于FMCW调频连续波机制,采用2T2R PCB微带天线,支持水平±60°、俯仰±15°大角度探测。具备BSD盲区监测、LCA并线辅助、RCW后向防碰撞三类报警功能,支持CAN、485、TTL串口及左右LED受控阳极输出,可直接驱动指示灯,适用于低速两轮车、电动自行车、滑板车等车辆的盲区安全辅助。

微信扫码咨询

微信扫码前往商城
产品介绍:
HLK-LD8022盲区检测雷达安装在车辆正后方,可检测骑行者视野盲区内的危险目标。模块集成77~81GHz射频收发系统、2T2R PCB微带天线及雷达信号处理单元,配合高性能车规级MCU,基于FMCW信号处理机制实现高灵敏度探测。支持CAN、485、左右LED受控阳极输出和TTL串口输出等多种接口,为用户骑行过程中的安全行驶提供辅助。
产品特点:
- 基于FMCW调频连续波,探测灵敏,抗干扰能力强
- 探测角度大,水平±60°,俯仰±15°
- 探测范围广,汽车目标最远65m,电动自行车目标最远35m,行人目标最远21m
- 速度覆盖范围宽,可探测-144Km/h~+144Km/h范围内的目标
- 多接口输出,支持CAN、485、TTL串口及左右LED受控阳极输出,可直接驱动指示灯
- 三类报警功能:BSD盲区监测、LCA并线辅助、RCW后向防碰撞
- 尺寸小巧,仅为36.5×32×9mm
- 不受温度、湿度、噪声、气流、灰尘、光照等环境影响
- 性价比高,为低速车辆提供经济的盲区安全方案
功能参数
| 项目 | 指标 |
|---|---|
| 工作模式 | FMCW |
| 工作频率 | 77~79 GHz |
| 天线通道 | 2Tx 2Rx |
| 探测距离(汽车/10dBsm) | 65m |
| 探测距离(电动自行车/0dBsm) | 35m |
| 探测距离(行人/-7dBsm) | 21m |
| 探测速度范围 | -144 ~ +144 Km/h |
| 探测角度(水平) | -60° ~ +60° |
| EIRP | <22dBm |
| 距离测量精度 | ±0.5m |
| 速度测量精度 | ±0.5m/s |
| 角度测量精度 | ±3° |
| 距离分辨率 | 1.5m |
| 最大目标探测数量 | 16 |
| 数据刷新时间 | 100ms |
| 通讯接口 | CAN |
RF特性
| 工作参数 | 最小值 | 典型值 | 最大值 | 单位 |
|---|---|---|---|---|
| 工作频率 | 77 | — | 81 | GHz |
| 发射功率(Pout) | — | 12 | — | dBm |
| 天线增益 | — | 9 | — | dBi |
| 水平波束(-3dB) | -60 | — | 60 | ° |
| 垂直波束(-3dB) | -15 | — | 15 | ° |
电气特性
| 工作参数 | 最小值 | 典型值 | 最大值 | 单位 |
|---|---|---|---|---|
| 工作电压(VCC) | 9 | 12 | 16 | V |
| 工作电流(ICC) | — | — | 600 | mA |
| 工作温度(TOP) | -20 | — | 85 | °C |
| 存储温度(TST) | -40 | — | 85 | °C |
外形尺寸
外形尺寸:36.5mm × 32mm × 9mm(长×宽×高)
接口连接器:板对线连接器 XY-GH1.25-8A51
引脚定义
| Pin | 名称 | 描述 | 备注 |
|---|---|---|---|
| 1 | 12V | 12V 电源输入 | |
| 2 | 12V | 12V 电源输入 | |
| 3 | CAN_H | 高电位 CAN 电压输入输出端 | |
| 4 | CAN_L | 低电位 CAN 电压输入输出端 | |
| 5 | LEFT | 左后方障碍物结果输出端,+12V 阳极驱动输出 | 可直接驱灯 |
| 6 | RIGHT | 右后方障碍物结果输出端,+12V 阳极驱动输出 | 可直接驱灯 |
| 7 | GND | 12V 电源地 | |
| 8 | GND | 12V 电源地 |
功能定义
| 功能 | 说明 |
|---|---|
| 盲区监测(BSD) | 系统启动车速 V≥10Km/h;预警横向范围 1m≤X≤4.4m(左右);预警纵向范围 0m≤Y≤10m;报警区域内移动目标报警,含主被动超车、同速跟车 |
| 并线辅助(LCA) | 预警横向范围 1m≤X≤4.4m(左右);预警纵向范围 0m<Y≤65m;预警策略 TTC≤6.0s |
| 后向防碰撞(RCW) | 预警横向范围 0m≤X≤1m(左右);预警纵向范围 0m<Y≤65m;预警策略 TTC≤6.0s |
报警提示方式
一级报警:预警范围内有目标,指示灯常亮/慢闪提醒驾驶者
二级报警(需车机协同):预警范围内有目标且本车打开转向灯,对应方向警示灯快闪提醒
自检功能:上电初始化完成后上报自检OK报文,随后开始探测
雷达对电源要求较高,输入电压需为9~16V,电流≥1A
雷达可安装在车体内部,前方罩盖须为非金属材料且不含金属涂层
雷达与前方罩盖间距为1.94mm的整数倍(最佳为1倍),不超过1cm
雷达与罩盖之间不得有车架、线束等金属材料
雷达方位角安装公差小于5°,俯仰角安装公差小于5°
雷达距地面高度不小于30cm
探测距离与目标RCS、环境因素关联较大,有效探测距离可能随环境及目标改变而波动,属正常现象
 深圳市海凌科电子有限公司

关注微信订阅号
联系电话:0755-23152658/17786528309(丁) 版权所有:深圳市海凌科电子有限公司 备案号:粤ICP备12055399号-1 技术支持:极思灵创


 天猫商城
 淘宝店铺1
 京东店铺